Хирургиялық икемділік үшін көпосьлық бас технологиясы
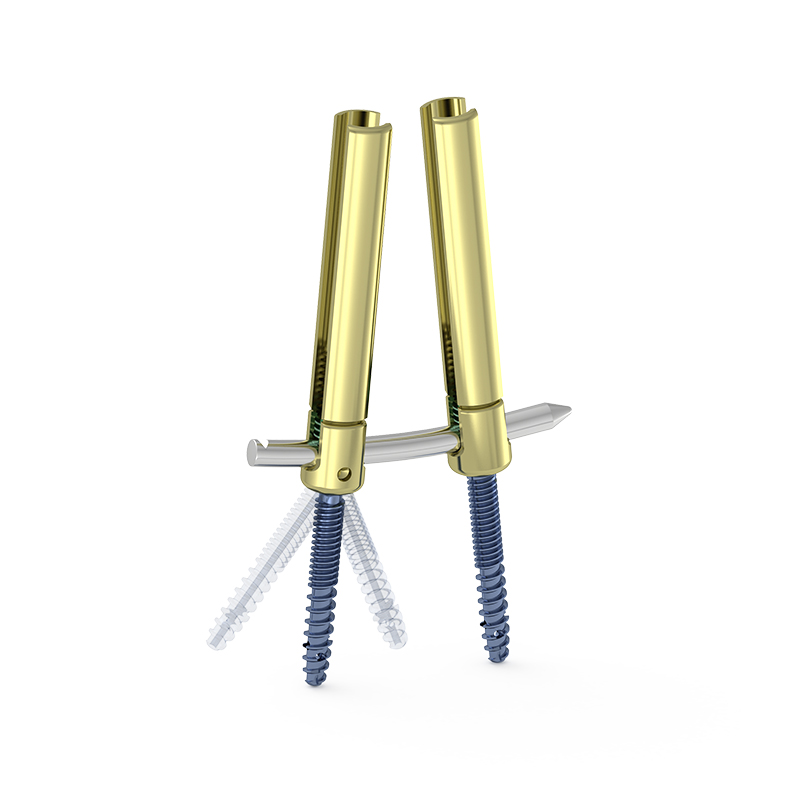
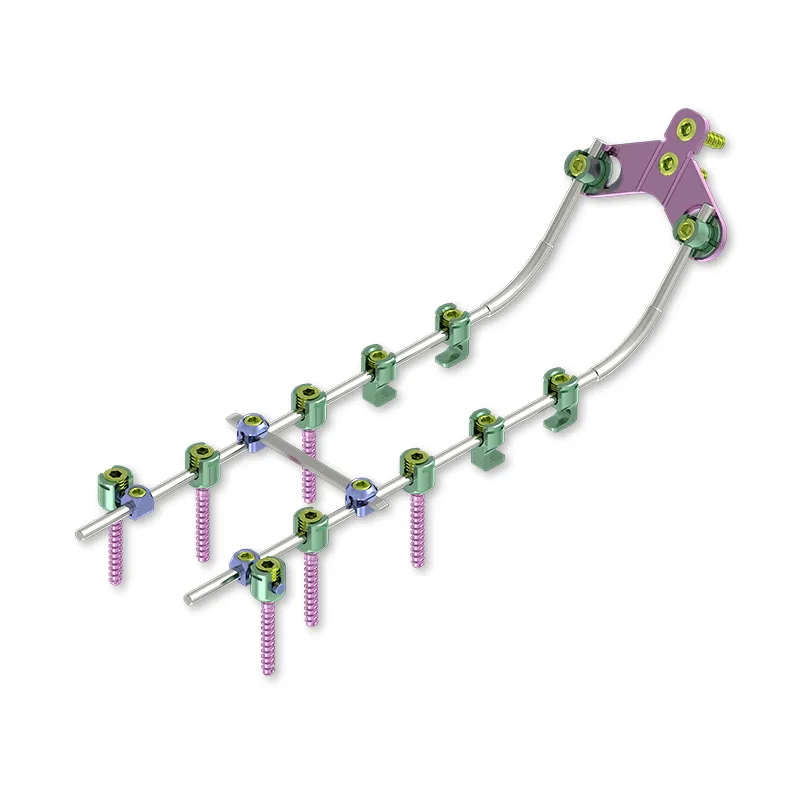
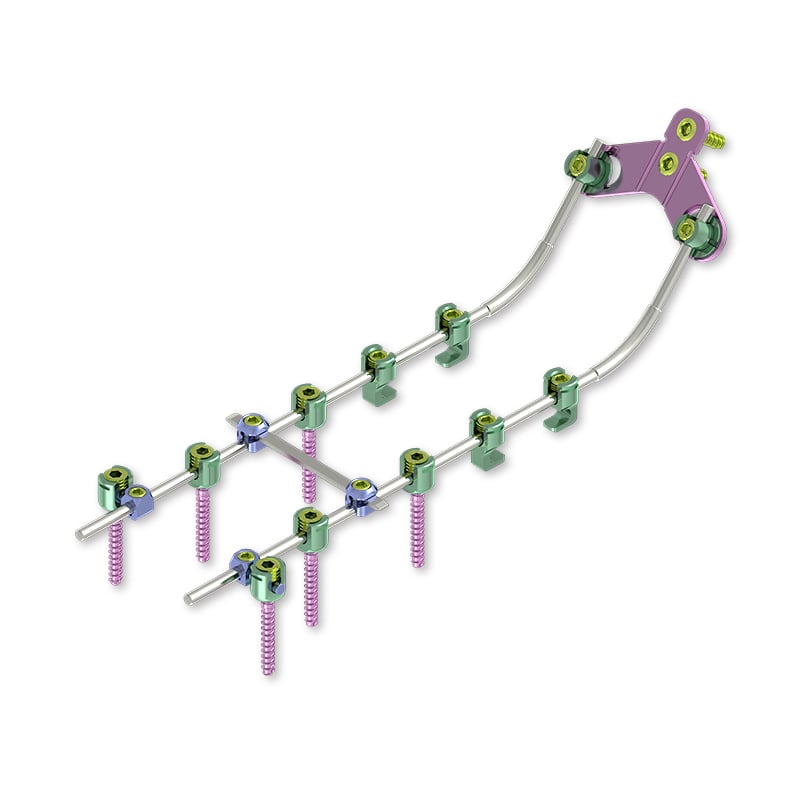
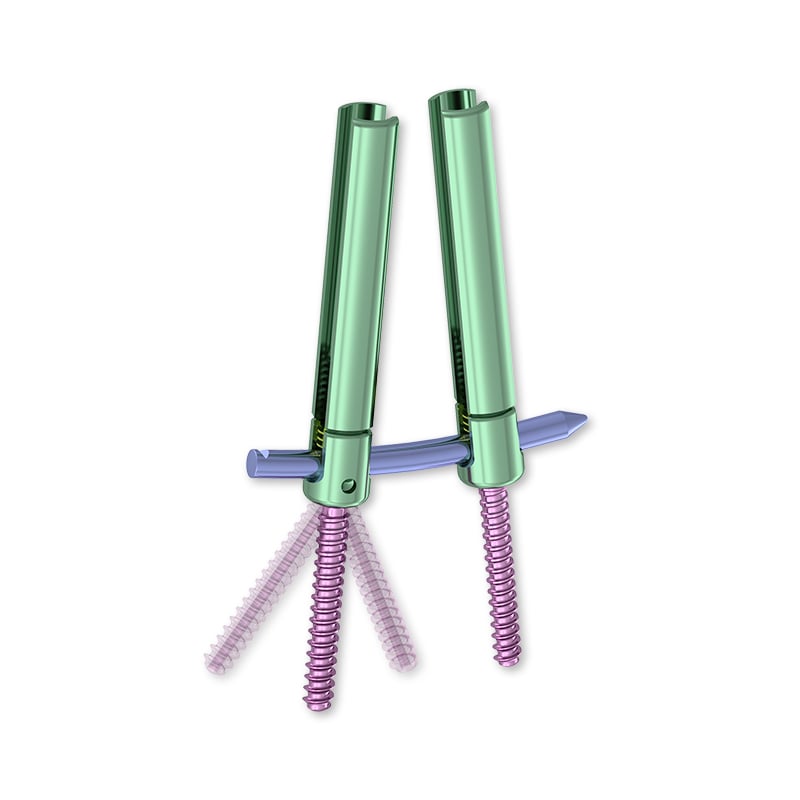
Қазіргі заманғы педикулярлық омыртқалық винттық жүйелері кеңістіктегі әртүрлі бағытта айналатын басы бар технологияны қолданады, бұл хирургиялық икемділікті және дәлдікті түбегейлі өзгертеді. Тұрақты бұрышты винттардан айырмашылығы – кеңістіктегі әртүрлі бағытта айналатын винттардың басы енгізілгеннен кейін көптеген жазықтықтарда қозғала алады, бұл анатомиялық айырымдарға сыйымды болып, бірнеше омыртқа деңгейлері бойынша стерженьді орналастыруды жеңілдетеді. Бұл икемділік омыртқаның қалыпты анатомиядан қатты ауытқитын күрделі омыртқалық деформацияларын емдеу кезінде өте маңызды. Хирургтар әрбір педикулярлық омыртқалық винтты ең жақсы сүйектің ұстағыштығын қамтамасыз ететін оптималды траектория бойынша енгізе алады, сосын стерженьді орналастыру кезінде винт басының бұрышын реттей алады, бұл фиксацияның біртұтастығын бұзбайды. Бұл мүмкіндік винттарды қайта орналастыру қажеттілігін қатты азайтады, операциялық уақытты қысқартады және тіндерге тигізілетін зиянды әсерді азайтады. Кеңістіктегі әртүрлі бағытта айналатын механизм сонымен қатар құрылым бойынша күшті біркелкі таратады, циклдық жүктеме кезінде винттың шығып кетуі немесе сынғанының қаупін азайтады. Минималды инвазивті операциялар үшін бұл технология кіші кесіктер арқылы перкутан винттарды орналастыруды қамтамасыз етеді, ал көрініс шектеулі болғанымен де винттарды стерженьдермен қосуды мүмкін етеді. Бұл практикалық пайда қайта операцияларға да таралады, мұнда бұрынғы анатомия немесе алдыңғы импланттар жаңа импланттарды орналастыруды шектейді. Денсаулық қызметін көрсететін мекемелер кеңістіктегі әртүрлі бағытта айналатын педикулярлық омыртқалық винттық жүйелері әртүрлі хирургиялық жағдайларға сыйымды болып, арнайы компоненттердің санын азайтады, сондықтан қоймадағы қорларды азайтады.
 EN